


电子皮带秤的校准漂移有一个容易被忽视的特征:问题往往不在校准本身。圣能科技综合分析各行业数量众多的皮带秤漂移案例,大多数皮带秤校准后漂移源于机械或安装偏差,而非设备自身电子元件或校准程序。这意味着,反复校准只是在反复“纠正”一个由机械状态持续制造出来的偏差;只要机械条件不变,校准结果就注定无法保持。
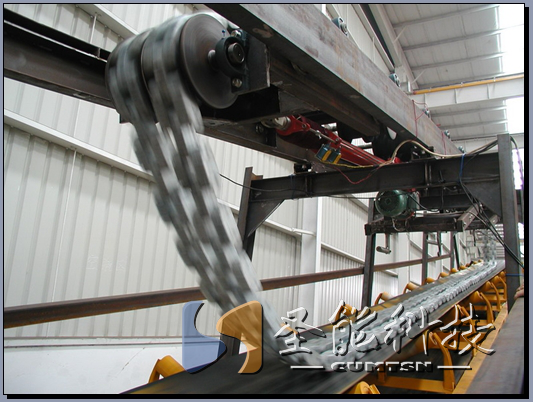
漂移的根子在“皮带效应”,不在仪表
电子皮带秤测量的是皮带上的物料重量,但称重传感器实际感受到的,是物料重量与皮带张力、皮带刚度、托辊对中状态等多种因素耦合后的合力。“皮带效应”描述的正是这种耦合:皮带张力沿伸展方向的分量会在竖直方向产生附加力,而这个附加力随皮带的弹性、垂度、温度和工作状态动态变化。
一个具体的数字可以说明问题的量级:温度变化引起的皮带张力变化,足以使零点产生约±0.2%/℃的漂移;而测速传感器每出现1%的速度测量误差,称重读数就会同步产生1%的误差。这些误差源不会因为一次成功的校准而消失,它们持续存在,持续作用,校准只是在一个不断移动的靶子上打了一个静止的标记。
面对漂移,常见的做法是怀疑传感器或仪表,但更有效的顺序是从机械基础开始,逐层向上验证。
第一步是安装位置与机械对中。皮带秤必须安装在皮带和物料处于相对平稳状态的区段。距离尾部滚筒、头部驱动装置或物料装载点过近,会使秤体持续承受剧烈的张力波动和冲击;理想位置是水平皮带段,距离任何扰动点至少5米。托辊对中同样有明确的公差要求:秤体托辊与相邻托辊的偏差应控制在±1mm以内,皮带宽度方向的垂直偏差在1mm以内。这些数字不是“建议值”,而是称重信号能够保持稳定的机械前提。
第二步是测速传感器。测速误差是校准漂移中最隐蔽的成因之一。传感器安装松动、与测速滚筒打滑、脉冲输出与实际带速失配,都会产生一个与称重信号成比例的恒定误差,表现为“校准后始终偏一个固定百分比”。检查时应验证脉冲频率与预期带速的对应关系,并确认传感器在整个皮带长度范围内读数稳定。
第三步才是称重传感器与接线。用标准砝码进行静态标定可以判断传感器的线性度和零点稳定性;但在此之前,需要确认传感器没有因过载或冲击产生塑性变形,限位装置没有顶死,接线盒的屏蔽层仅在单点接地。如果机械和测速环节正常,传感器本身的故障率其实并不高。
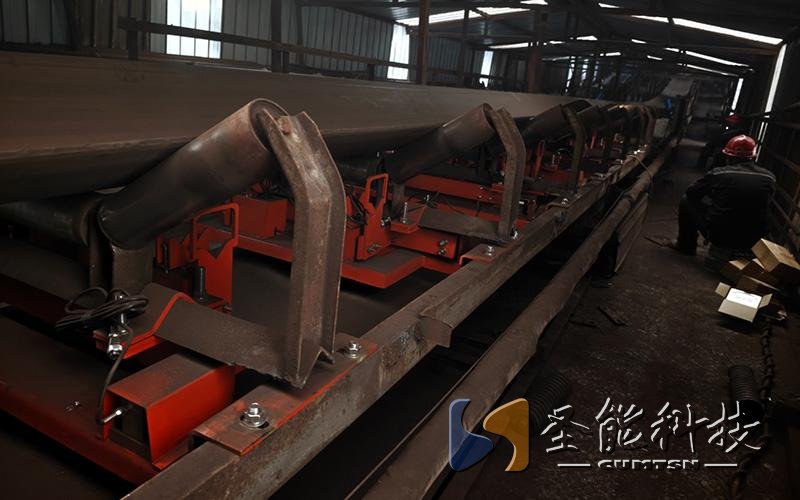
校准方式本身也需要升级
即使机械状态良好,仅依赖挂码校准也难以维持长期精度。挂码校准检验的是“静态已知载荷下仪表是否准确”,但它无法复现物料在皮带上的实际分布、皮带张力在负载下的变化,以及物料对皮带的冲击方式。实物校准之所以被多份技术资料视为维持精度的基准,是因为它让已知重量的物料真实通过称重段,直接修正的是“动态工况下的系统误差”。
现在,很多集成了标准校验棒码的智能高精度皮带秤,通过算法可实现多组称重单元间的互相校准,这种校准方式是在输送机不统计、皮带秤实时检测真实物料流的情况下进行,既保证了校准精度,又保障了计量稳定性。
从“校准维持”转向“状态维持”
反复校准解决不了的问题,最终需要回到设备状态的持续可控上。短期措施是严格执行机械对中公差、测速验证和接线检查,把每一次校准前的“预检”变成固定动作。中期措施是引入抗偏载秤架和多维约束传感器,从结构上削弱跑偏和偏载对力信号的影响。更进一步的思路是让皮带秤计量系统具备状态感知能力:实时监测量程内的信号噪声水平、零点变化趋势和测速稳定性,在偏差尚未放大之前触发预警,而不是等到计量结果已经失准后再去“校准纠正”。
 苏公网安备 32039302000131号
 关注更多


